
חישת עומק ומישוש
לאלגוריתמיקאי ראייה ממוחשבת, מהנדסי בדיקת ציוד תשתית וצוותי מניפולציה מדויקת באוניברסיטאות ותעשייה.
חיישן LiDAR 4D L2, קריאת מדים אוטונומית ושילוב כף יד דקסטרית Dex5-1P
איך מחברים בין סריקת ענן נקודות ב-128,000 נקודות לשנייה, ניתוח מדים תרמיים ואופטיים במפעל ואצבעות חישת לחץ של 94 נקודות מישוש במחקר.
שילוב ראיית מכונה ואחיזה בברזל
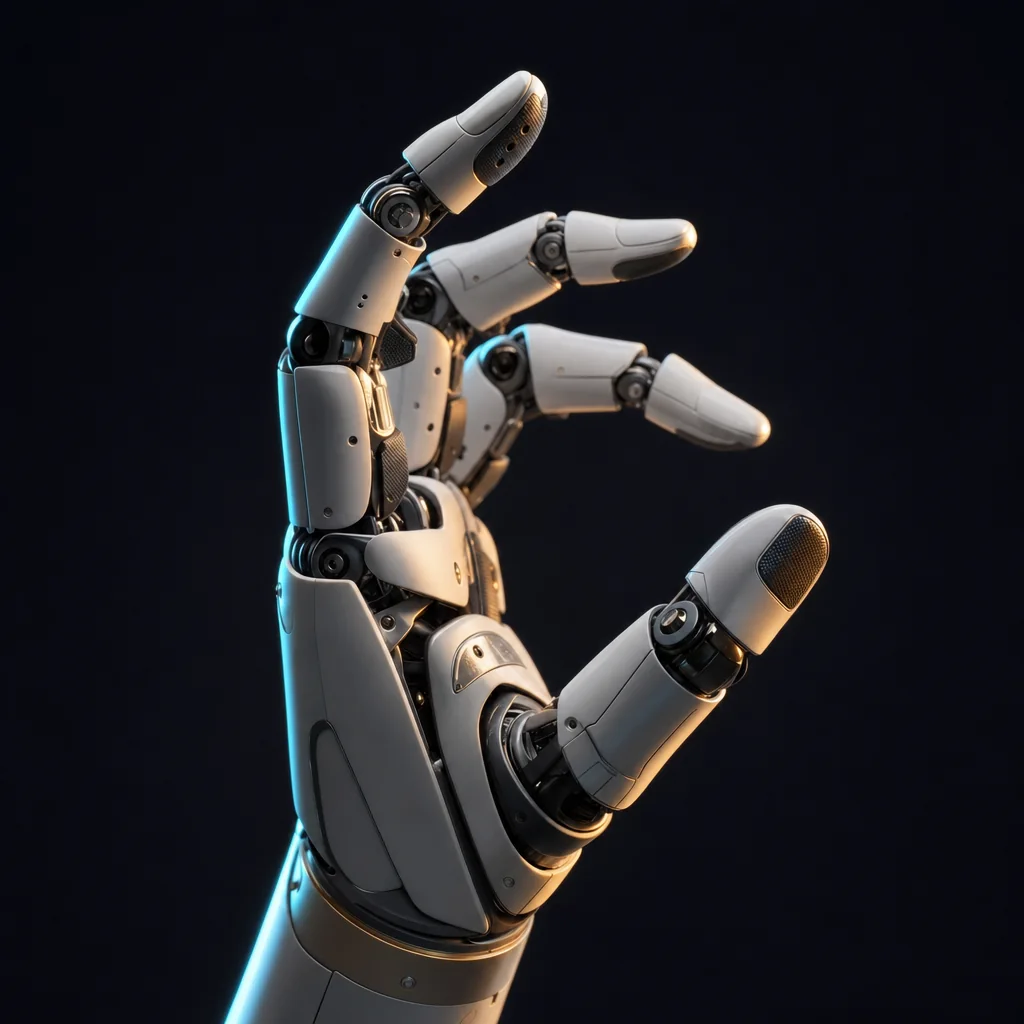
פלטפורמה ניידת הופכת ממנגנון נסיעה בלבד לכלי עבודה מדיד ברגע שמרכיבים עליה זרועות תפיסה ומערך חישה ממוקד: חיישן 4D LiDAR מדגם L2 במשקל 230 גרם ודיוק של עד 2 ס״מ מבצע סריקת שטח מלאה ומנחה זום אופטי או מצלמה תרמית לקריאת מדים בשסתומים ולוחות בקרה, בעוד כף היד Dex5-1P מספקת 20 דרגות חופש עם 94 חיישני לחץ בדגימת USB של 1000Hz למחקרי אחיזה עדינה.
כשהמכונה מתחילה 'לראות' מדים ולמדוד מרחב בדיוק סנטימטרי
חלק גדול מהמשימות שדורשות היום שליחת מהנדס עם פנקס או מצלמה ידנית במפעלים ומאגרי אנרגיה הן איסוף קריאות מד חוזר - בדיקת שעוני לחץ אנלוגיים, ארונות מונים דיגיטליים, נקודות חימום תרמיות ומצב מגופים.
כשמחברים אל מרכב B2 או A2 את שכבת תפיסת התלת-ממד וה-4D LiDAR יחד עם גימבל אופטי, מקבלים מפה עקבית של זירת המתקן שמאפשרת לחזור לאותה זווית צילום מדי משמרת ולהשוות קריאות.
נתוני התממשקות הנדסיים: תפיסת סביבה (L2) מול אחיזה טקטילית (Dex5-1 / 1P)
| מאפיין מערכת | חיישן עומק 4D LiDAR L2 | כף יד דקסטרית Dex5-1 / 1P |
|---|---|---|
| משקל וממדים | 230 גרם · 75 × 75 × 65 מ״מ | כ-1,100 גרם · 217.3 × 127.5 × 72.1 מ״מ |
| קינמטיקה וכיסוי | שדה ראייה 360° × 96° · שטח מת 0.05 מ׳ | 20 דרגות חופש (16 אקטיביות + 4) · קוטר אחיזה מינ׳ 10 מ״מ |
| דיוק וקצב דגימה | דיוק מדידה של שני סנטימטרים · 128,000 נק׳/ש׳ (אפקטיבי 64K) | דיוק חזרה ±1 מ״מ · בקרת USB 2.0 בקצב 1000Hz |
| חישה מתמחה ותנאים | טווח 30 מ׳ ב-90% · סינוור >100Klux · Class 1 | 94 חיישני לחץ ב-1P (10-2500 גרם); כוח קצה 10 N |
| חשמל, כושר ועבודה | צריכה 10W · ממשק ENET UDP / TTL UART | הזנה 24V-60V · עומס 3.5-4.5 ק״ג · -20°C עד 60°C |
אינטגרציה על זרועות, שלדות G1-D ועמדות קצה במחקר
כף היד Dex5 מתוכננת לפעול הן כקצה עבודה של רובוטים דו-רגליים כמו G1-EDU או H2 והן על מערכות שולחניות ועמודי איסוף דוגמת G1-D. בחירת הגרסה נקבעת כבר בשלב ההזמנה כי שדרוג ממגע פסיבי למגע מרובה נקודות לחץ דורש את גרסת 1P מראש.
בחיבור אל מרכז שליטה מקומי או אל ציוד הקלטה חיצוני, מומלץ לאמת מראש מול תמיכת ידע (Yeda) את משקלי המתאם המכניים ואת קצב כבל ההזנה והנתונים.
דקויות חישה, ממשק ועומסי קצה
איך מתבצעת קריאת מדים אוטומטית על גבי כלב רובוט במתקן תעשייתי?
סריקת ה-3D מנווטת את הפלטפורמה לעמדת תצפית קבועה מול מד הלחץ או לוח החיווי, ולאחר עצירה יציבה של הגוף מצלמה מיוצבת מתמקדת בחוגה, לוכדת פריים נקי ומפעילה אלגוריתם OCR לזיהוי חריגות.
מה ההבדל בין יחידת המיפוי L2 לבין חיישני טווח רגילים תחת שמש ישירה?
חיישן L2 מסוגל לפעול מול קרינת סנוור חזקה של מעל 100 קילו-לוקס בשדה ראייה רחב במיוחד (360°×96°) ובמשקל זעיר של 230 גרם, מה שמאפשר עבודת שטח רציפה בתוך 10W בלבד.
מדוע שוקלים מעבר בין Dex5-1 הבסיסית לבין גרסת Dex5-1P?
למרות ששתיהן מציעות 20 דרגות חופש ודיוק חזרה של 1 מ״מ בקצה האצבע, רק דגם 1P מצויד במערך של 94 חיישני מישוש בטווח 10 עד 2500 גרם שחיוני לפרויקטים של אובייקטים שבירים.
עם אילו ממשקים חשמליים ותוכנתיים מגיעים L2 ו-Dex5 לפיתוח מקומי?
ה-L2 מתקשר באמצעות ENET UDP או TTL UART ותומך בחבילות SLAM פתוחות כמו POINT-LIO; כף היד מתממשקת ב-USB 2.0 בקצב בקרה של 1000Hz תחת הזנה של 24V עד 60V.
מתכננים מטען ייעודי של מצלמות, חיישנים או כלי קצה?
נבדוק עבורכם תקציב משקל, מתח הזנה (24V עד 60V), ממשקי תקשורת ותמיכת גימבל ורכיבים בפלטפורמה המיועדת.