
הנדסת מעברים ומפלסים
למנהלי מרכזים לוגיסטיים, מהנדסי מתקנים במלונות וקמפוסים וצוותי IT שמחברים ניידות לאפליקציות ארגוניות.
רובוט לשינוע בין מפלסים, מעברים צרים וחיבור למערכות WMS ומעליות במחסן ובמלון
מתי גלגל פוגש מדרגה, איזו פלטפורמה צולחת מעבר של 65 ס״מ, ואיך מחברים שלדה אוטונומית לדלתות חכמות, מעליות ולניהול מלאי ארגוני.
פריצת צוואר הבקבוק של המפלסים והמסדרונות
מחסן או מלון שמשלב רצפות חלקות עם שיפועי חצר, מפתני מעליות או מעברים ברוחב 65 עד 85 ס״מ נכשל לרוב כשהוא מזמין עגלה גנרית גדולה. הפתרון בנוי משתי שכבות: התאמת הנעה צרה (כגון CADEBOT L100 החל מ-65 ס״מ לפנים) או מרכב גלגל-רגל (Go2-W / B2-W למעבר ספים, אספלט ומדרגות), לצד גשר תוכנה של חטיבת ידע המזמין מעליות, פותח דלתות בקרת גישה ומסנכרן משימות ממערכת ה-WMS או השירות.
כשמחסן מתרחב החוצה או בין גלריות: פער האספלט והמפתנים
עגלת AMR סטנדרטית בנויה לגלגלים בקוטר קטן ומרכז כובד נוקשה שעובדים נהדר על אפוקסי מלוטש. ברגע שמשימת השינוע מחייבת יציאה משער הטעינה אל סככת האחסון הסמוכה מעל כבלים, אבני שפה או פסי הפרדה, הגלגל נתקע.
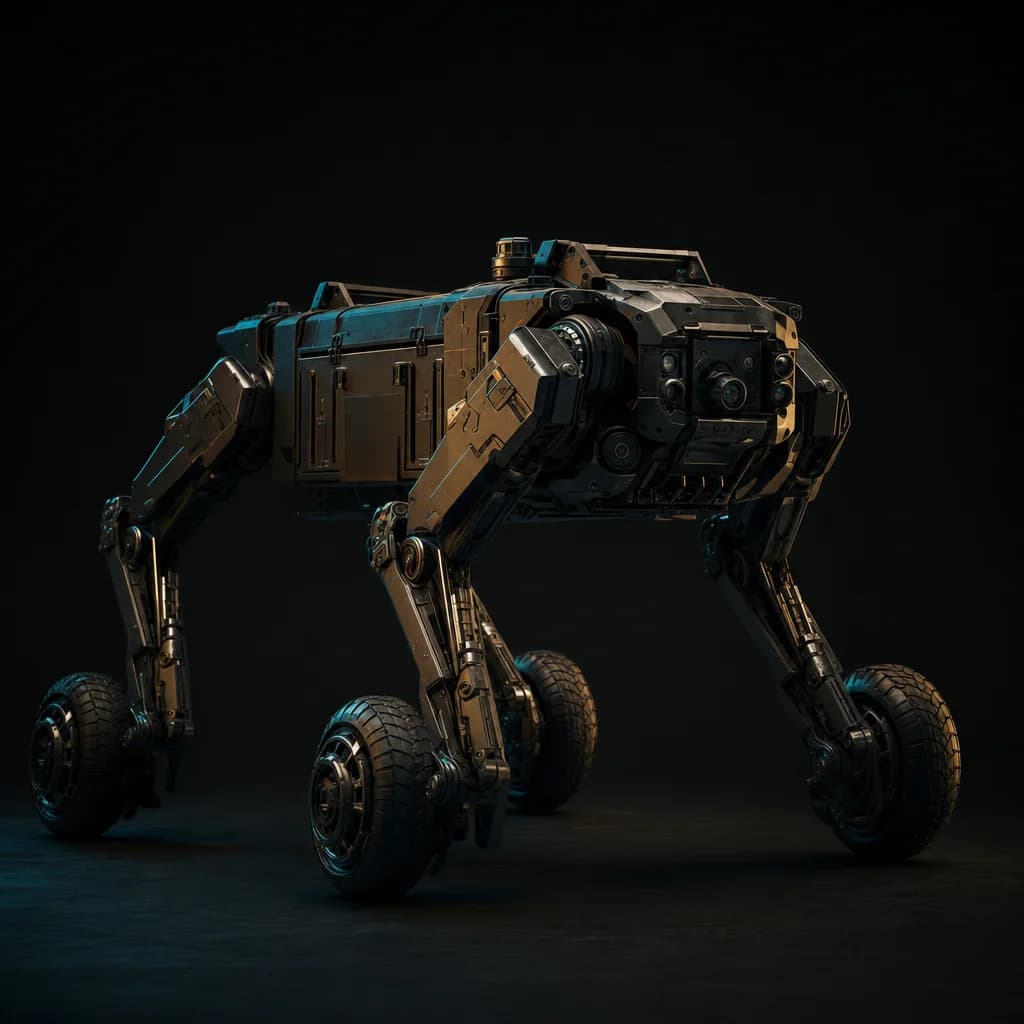
מנגד, שליחת רובוט ארבע-רגליים ללא גלגלים לגמוע עשרות פעמים מסדרון בטון ישר באורך 200 מטר מבזבזת מחזורי סוללה יקרים. מרכבי גלגל-רגל מגשרים בדיוק בין שני העולמות האלה.
פרופילי ניידות ותשתית לשינוע תוך-מבני ומפלסים
| פלטפורמה | רוחב נדרש וכושר עומס | יכולת חציית מדרגות וחוץ | דגשי חיבור ותחנת עגינה |
|---|---|---|---|
| CADEBOT L100 | מעבר 65 ס״מ · מדפי מגשים | מפלס חלק בלבד; אינו מטפס מדרגות | טעינה עצמית ופקודות מתור שירות |
| Go2-W | קומפקטי קל · כ-8-12 ק״ג מרבי | צמיגי 7 אינץ׳ ושיפוע 35° עם דילוג | מארזי הרחבה קלים ומחשוב Orin NX אופציונלי |
| B2-W | שלדה 550 מ״מ · מעל 40 ק״ג | גלגלי 225 מ״מ, IP67 וטיפוס מעל 45° | מרחק עשרים וחמישה קילומטרים תחת ארבעים ק״ג וסוללת 58V |
| A2 / B2 (רגליים) | שלדת שטח · 25 עד 40+ ק״ג | גרמי מדרגות פתוחים וחצץ גס | A2 עם החלפת סוללות חמות ללא כיבוי |
ארכיטקטורת קישור מול WMS, מעליות ודלתות כניסה
קריאת משימה אוטומטית מתחילה בפעולה שגרתית כמו אישור ליקוט בקופה, דרישת חלף ממעבדת תחזוקה או הזמנת שירות חדרים בלובי. כדי שהמשלוח ייסגר בלי מגע יד נוסף, שכבת התוכנה צריכה לתרגם את פקודת המשימה לנקודות ציון מוסכמות.
צוות הפיתוח של ידע מתכנן את ממשק ה-REST או ה-MQTT מעל תקן האבטחה הארגוני: אימות תקינות סלון המעלית לפני כניסה, זמני המתנה בבטחה, ומנגנוני נסיגה אוטומטית אם נתיב חסום במטען.
שאלות שילוב טכניות במבנים רב-מפלסיים
איך עובדת הנעת גלגל-רגל בדגמים Go2-W ו-B2-W מול שלדת גלגלים רגילה?
ברצפה מפולסת או בשביל אספלט ארוך המערכת מתגלגלת במהירות גבוהה וצריכת אנרגיה נמוכה (עד 15 קמ״ש וטווח עשרים וחמישה קילומטרים תחת משא ארבעים ק״ג ב-B2-W בתנאי ניסוי), וכאשר ניצבת מול מדרגה או שוחה היא נועלת מפרקים ועוברת להרמת רגליים.
מהו הרוחב המינימלי הדרוש במסדרון ל-CADEBOT L100 לעומת Go2-W?
בעוד CADEBOT L100 דורש נתיב פנוי של לפחות 650 מ״מ לתמרון בטיחותי ליד סועדים ואורחים, Go2 בגודל בסיסי דומה מתקרב לגמישות תנועה חדה אף יותר אך נושא משקל קטן בהרבה.
כיצד מתבצע תיאום של מעלית ודלת מגנטית ללא פגיעה בבטיחות הבניין?
מגשרים דרך ממסרי I/O ייעודיים או API מאושר מצד ספק המעליות של הנכס: היחידה ממתינה בנקודת ביטחון מחוץ לדלת, מאמתת הגעת תא פנוי, נכנסת ומשחררת קריאה לקומת היעד בהתאם להרשאות המבנה.
האם איסוף מפה תלת-ממדית של המחסן דורש חיבור ענן רציף?
אין חובה להוציא תוכניות מבנה לרשת חיצונית. מיפוי עם L2 ותכנון מסלולים יכולים לפעול ברשת מקומית מופרדת (VLAN) בתוך תשתיות הארגון.
בודקים חציית מפתנים, שערים ומעליות באתר שלכם?
שלחו לנו את תוכנית הקומות, מידות המסדרון הצרות ביותר וסוג בקר המעלית כדי לתכנן מסלול רציף.