
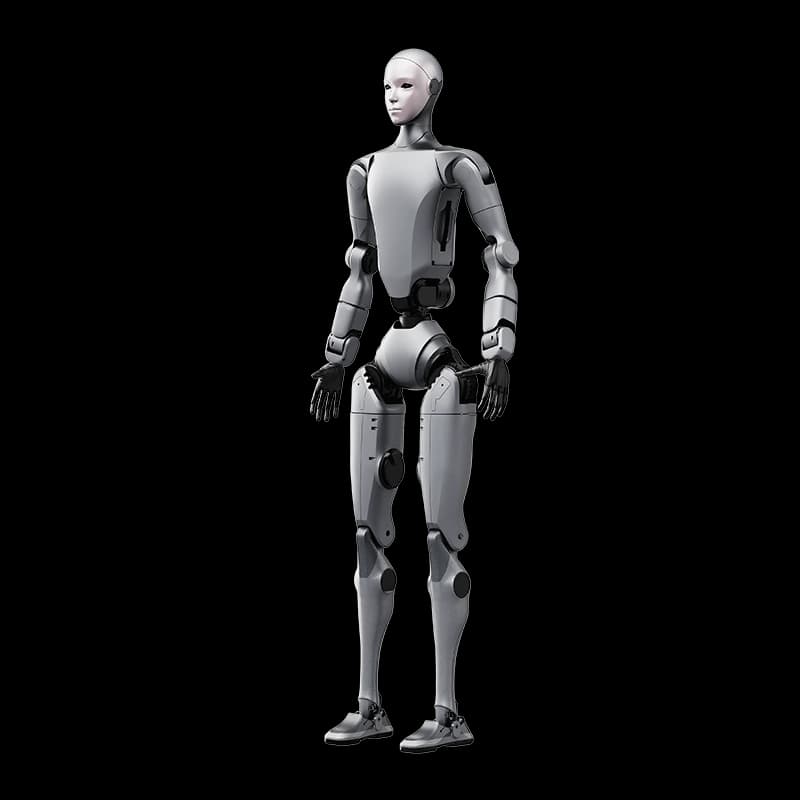
השוואת הומנואידים מלאה
למנהלי חדשנות, מפיקי תערוכות ומרכזי מבקרים, חברות הייטק ומחלקות R&D שבוחנים רכש של רובוט דמוי אדם.
רובוטים הומנואידיים בישראל: השוואת דגמי R1, G1, H1, H2, G1-D ו-Walker לתעשייה, אירועים ומו״פ
מרובוט דו-רגלי קל בגובה 123 ס״מ ועד מכונה תעשייתית בגובה 176 ס״מ עם החלפת סוללה עצמית: איזה רובוט אנושי מתאים לכל ייעוד בארץ.
איך בוחרים דגם אנושי בלי לטעות במהדורה
ההבדל האמיתי בשוק ההומנואידים אינו גובה השלדה בלבד, אלא שילוב של דרגות חופש בזרוע ובברך, גישה לפיתוח תוכנה (Base מול EDU), ויציבות במרחב עמוס. לכנסים והצגה מהירה מספיק לרוב R1 או G1 Base בליווי מפעיל מיומן; לאיסוף דאטה שולחני עדיף G1-D; לעומסי תנועה וגובה מלא פועלים H1, H2 ו-Walker Tienkung; ולעבודה מתמשכת בעמדות ייצור נועד Walker S2.
מפת הדגמים בישראל: מקומפקטי קל עד גוף תעשייתי בגובה מלא
בשנה האחרונה זינק החיפוש אחרי מילים כמו humanoid robot, רובוט אנושי ו-Unitree G1 בישראל מצד שני קהלים נפרדים לחלוטין: מנהלי שיווק ותצוגות שמבקשים מוקד משיכה חכם במרכזי מבקרים וכנסים, ומהנדסים הבונים תשתית רובוטית חדשה.
מבט מרוכז בנתוני היצרן מאפשר להבחין כבר בשיחה הראשונה בין שלדה קומפקטית שקל לשנע ברכב פרטי לבין מכונה תעשייתית בגובה מלא הזקוקה לתכנון שינוע ורמפה.
טבלת השוואת מפרטי היצרן של דגמי ההומנואידים בקטלוג
| דגם | גובה ומשקל כולל סוללה | מפרקים וזמן סוללה | נקודת חוזק וייעוד עיקרי |
|---|---|---|---|
| Unitree R1 | 123 ס״מ · 27-29 ק״ג | 20 (AIR) / 26 (R1) / 26-40 (EDU) · כשעה | כניסה קומפקטית קלת משקל להדגמות ותנועת פיתוח בסיסית |
| Unitree G1 | 132 ס״מ · כ-35 ק״ג | 23 (Base) / 23-43 (EDU) · כ-2 שעות | ידיים ומפרקי ברך במומנט 120 N·m במבנה מתקפל לנשיאה |
| Unitree G1-D | עמוד 126-168 ס״מ · כ-90 ק״ג | 17 (Standard) / 19 (Ultimate) · 2-6 ש׳ | פלטפורמת איסוף נתונים דו-זרועית ובסיס גלגלי ב-Ultimate |
| Unitree H1 / H1-2 | 178-180 ס״מ · 47 / 70 ק״ג | 27 בדגם H1-2 · מומנט 360 N·m | ניידות מהירה (עד 3.3 מ׳/ש׳ ב-H1) ומחקר עומסי שיא ברגליים |
| Unitree H2 | 182 ס״מ · כ-70 ק״ג | 31 מפרקים · כ-3 שעות | שלדת טיטניום ואלומיניום, 7 מפרקים לזרוע והרחבת פיתוח EDU |
| Walker Tienkung | כ-173 ס״מ · 64-75 ק״ג | 20 / 21 / 42 לפי TK · מעל 3.5 ש׳ | אדריכלות אקדמית פתוחה עם יחידות Orin AGX 64 כפולות ב-TK2301 |
| UBTECH Walker S2 | 1.76 מ׳ גובה · 70 ק״ג | 52 מפרקים · החלפה אוטונומית עד 3 דק׳ | עבודה רציפה בעמדות מפעל ותעשייה בעומס 15 ק״ג |
דגשי בטיחות ואישורים לפני הופעה בכנס או לובי מסחרי
כאשר מתכננים תצוגה במרכז מבקרים או תערוכה מקצועית, יש לעבוד עם תוכנית עבודה כתובה: מרחק חיץ בין רגלי המכשיר לקהל, כיסוי שטיחים נגד קפלים חדים, וניתוק אלחוטי מסודר מערוצים צפופים במתחם האירוע.
חשוב להזכיר שהדיבור בעברית והחיבור למסך האירוע מותאמים פרטנית לפני המופע על ידי צוות האינטגרציה של ידע תחת רובוטרון, ולא כהתקנה מאולתרת ביום האירוע.
בירורים נפוצים של ארגונים על רובוט דמוי אדם
האם כל דגם דמוי אדם מוכן להליכה חופשית בתוך קהל אורחים באירוע?
שמירה על רצף עבודה יציב דורשת תחימה פיזית של מסלול מאושר, תאורה אחידה ללא רצפות מראה מחליקות, ונוכחות צמודה של מפעיל מוסמך המפעיל עצירת חירום במידת הצורך.
מדוע לעיתים עדיף לבחור בגרסת Base לכנסים ולא בגרסת EDU?
כשמטרת המוסד או החברה היא הפעלת דפוסי תנועה קיימים ותקשורת מבוקרת באולם תצוגה ללא כתיבת קוד מחקרי, תצורת הבסיס מספקת אריזה סגורה ופשוטה יותר לתפעול.
מה ההבדל המהותי בין G1 לבין G1-D במחקר ארגוני?
ה-G1 בנוי על שתי רגליים ומתאים לחקר שיווי משקל ותנועה דינמית, בעוד G1-D מציב פלג גוף עליון בעל עמוד הרמה מתכוונן (1260 עד 1680 מ״מ) על בסיס יציב או גלגלי בגרסת Ultimate לייעול הקלטות.
כמה זמן סוללה מספיקה בדגמים הקלים מול הגדולים?
בסדרת R1 הקומפקטית העבודה נמשכת כשעה לפי העומס, ב-G1 כשעתיים, ב-H2 כשלוש שעות וב-Walker Tienkung מעל שלוש וחצי שעות - ולכן לימי כנס שלמים מתכננים מערך סוללות רזרביות מאושרות UN 38.3.
מתלבטים איזו שלדה מתאימה לתצוגה או למרכז המבקרים?
ספרו לנו אם היעד הוא הצגה אינטראקטיבית באירוע, מחקר אקדמי או עבודה תעשייתית, ונבדוק יחד גרסאות ומסמכים.