
בחירת משפחת אוטומציה
למנהלי תפעול, מהנדסי תעשייה וניהול וראשי אחזקה שבוחנים שילוב אוטומציה בקווי ייצור וחצרות תפעול.
סוגי רובוטים בתעשייה בישראל: זרוע רובוטית וקובוט מול רכב נייד, גלגל-רגל והומנואיד
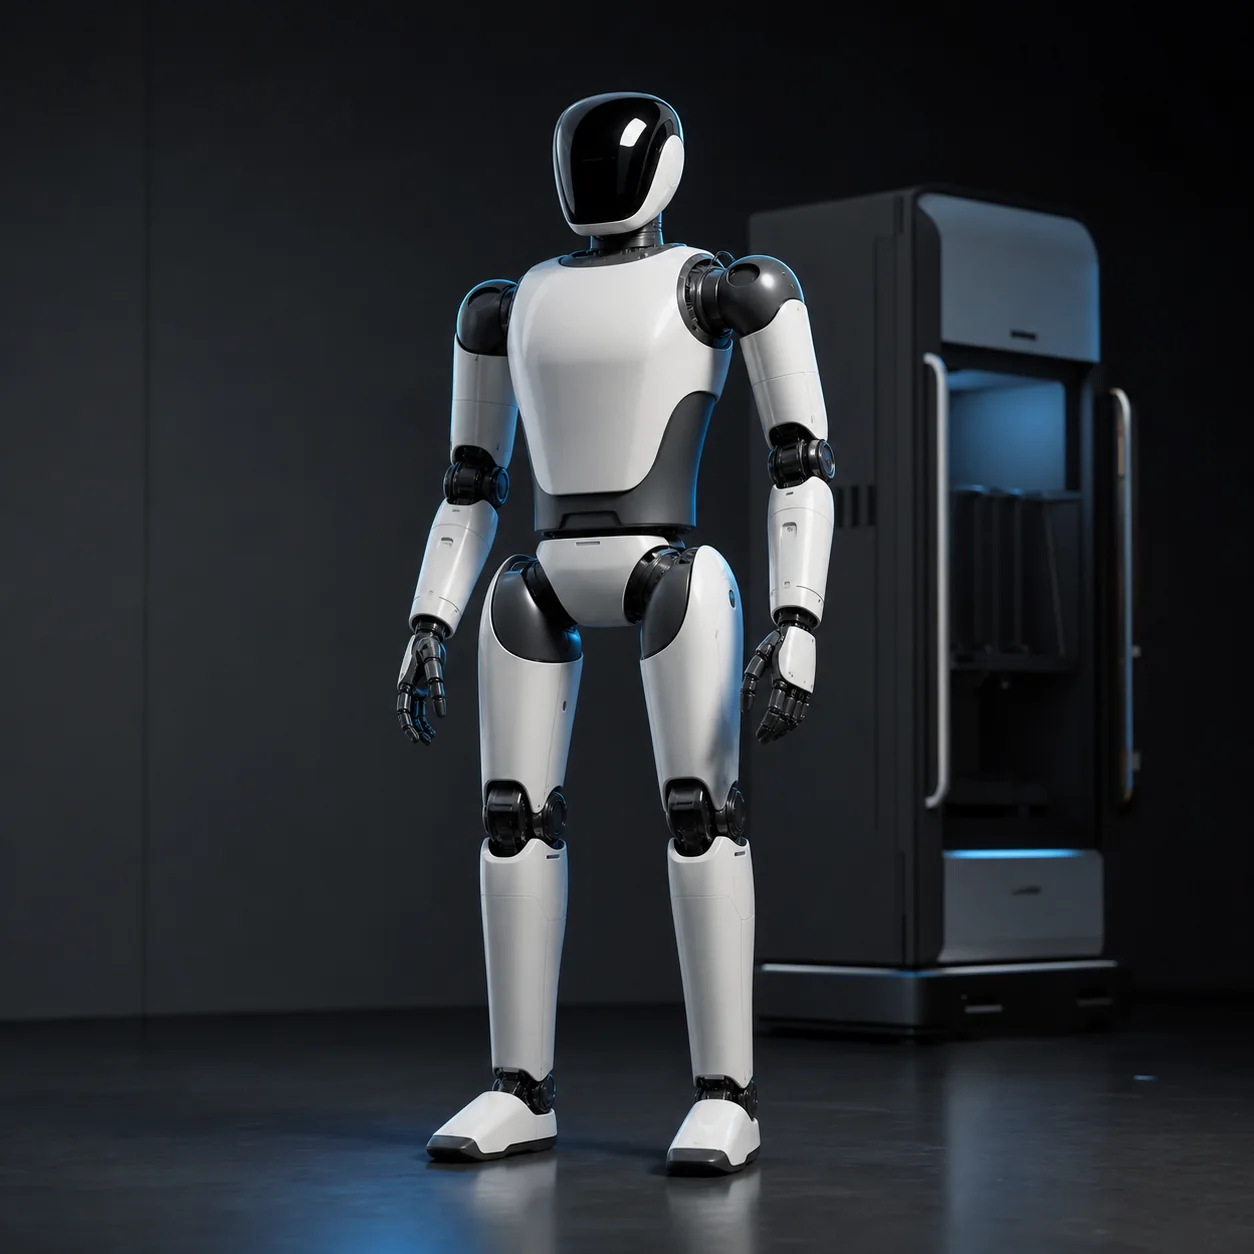
מה בודקים כשבוחרים בין קובוט שולחני, עגלה אוטונומית רצפתית, פלטפורמת גלגל-רגל והומנואיד מפעלי כמו Walker S2 לפני פיילוט באולם ייצור.
כלל אצבע להחלטה הנדסית באולם
בחירת חומרה לקו ייצור מתחילה בשתי מדידות פשוטות: האם המשימה נשארת בתחנה בודדת עם חזרתיות תת-מילימטרית (טריטוריית זרוע קובוטית קבועה), או שהיא חוצה מפלסים, מסילות ומעברים משתנים - שם פועלות פלטפורמות ניידות על גלגל-רגל (B2-W), רגליים תעשייתיות (B2), עמדת הרמה דו-זרועית (G1-D) או הומנואיד בגובה מלא (Walker S2).
הטעות הנפוצה: ניסיון לפתור תנועה, הרמה וסיור בעזרת מנגנון זהה
באולמות ייצור ישראליים קיימת נטייה לרכז תחת הכותרת 'אוטומציה' פעולות שאינן דומות כלל בהיבט פיזיקלי: הברגה במתקן עבודה בודד, שינוע משטח כבד בין שני בניינים פתוחים, וסריקת בטיחות בין קומות גשרים מתכתיים.
כאשר מצמידים תווית מחיר או לוח זמנים לפתרון אחד לפני פירוק אופי התנועה, מגלים בדיעבד שהזרוע אינה זזה מעמדתה ושעגלה רצפתית נעצרת מול מפתן מדרגה בגובה של חמישה עשר סנטימטרים.
השוואת חמש משפחות חומרה בסביבת מפעל ותעשייה
| משפחת חומרה | תנאי שטח ומפלסים | מענה בעומס ואחיזה | דגמים לייחוס |
|---|---|---|---|
| זרוע קבועה או קובוט | תא עבודה נייח ללא ניידות שטח | עבודה מחזורית בתא בודד; שילוב קצה כמו Dex5-1P | Dex5-1 / מניפולטורים קבועים |
| פלטפורמה גלגלית רצפתית | בטון מפולס ללא מדרגות או ספים | מסירה ותצוגה עד 8 שעות ומעבר מעל 650 מ״מ | CADEBOT L100 / Cruzr 1S |
| הנעת גלגל-רגל משולבת | אולמות רחבים + חצרות אספלט ומדרגות | טווח נסיעה של עשרים וחמישה קילומטרים במשא 40 ק״ג עם איטום IP67 | Unitree B2-W / Go2-W |
| רובוט ארבע-רגליים כבד | גרמי מדרגות מתכתיים, חצץ ומפגעים | כושר נשיאה בתנועה של ארבעים קילוגרמים ומעלה ו-120 ק״ג בעמידה סטטית | Unitree B2 / A2 |
| הומנואיד משמרות ועמדות | עמדות אדם קיימות בגובה 0-1.8 מ׳ | Walker S2 להחלפת סוללה עצמית; G1-D להדגמות נתונים | Walker S2 / G1-D |
איך מתכננים פיילוט תפעולי אמין מול קו פעיל
תכנית הוכחת היתכנות מקצועית אינה בודקת 'האם המכונה מרשימה את ההנהלה', אלא מודדת שלוש אבני בוחן קשיחות: זמן מחזור מול מפעיל, אמינות עצירת בטיחות ליד אנשים, והשלמת מעבר עצמי אל עמדת החשמל או מאגר הסוללות.
ברצפת הייצור מומלץ להגביל את הניסוי הראשון למשימה חוזרת אחת בעלת תוצר מדיד, לתעד כל שגיאת חישה בסביבת אבק מתכתית או תאורת פלואורסצנט משתנה, ורק לאחר חודש תצפית לנסח תצורת רכש כוללת.
תפקיד האינטגרציה התוכנתית בין שלדה ארגונית לבקרה
חומרה מצוינת שנותרת מנותקת מתור הפעילות של המפעל יוצרת עומס תפעולי חדש במקום להקל עליו. במערכות שמלווה צוות ידע (Yeda) תחת רובוטרון, השכבה ההנדסית מקבלת אירועים ממערכת הייצור ומחזירה התרעה מתוזמנת אם ציר נעצר או מד חורג מתחום.
חיבור מסודר שומר את הרשאות הגישה בתוך אבטחת המידע המוסדית ומבטיח שצוות האחזקה רואה את נתוני המכשיר והסוללות במסך עברי ברור.
שאלות שמהנדסי מפעל בוחנים לקראת פיילוט
מתי עדיף להישאר עם זרוע תעשייתית קבועה ולא להכניס מכונה ניידת?
כאשר העבודה מתבצעת סביב מסוע נייח הדורש מיקום מדויק באותו תא עבודה אלפי פעמים ביום, מפרק נייח או קובוט שולחני משרתים את קצב השיא בצורה יציבה יותר ממערכת ניידת.
מה היתרון של הומנואיד דוגמת Walker S2 בקו פעיל לעומת עגלה רובוטית?
עמדות שמתוכננות לידיים בגובה עמידה בין אפס ל-1.8 מטר, עם הרמת מיכלים עד 15 קילוגרם ותזוזה צדדית ללא בניית מסוע חדש, מנצלות גוף דו-רגלי בעל 52 דרגות חופש שמחליף לעצמו סוללה בתוך שלוש דקות.
כמה זמן צריך להימשך ניסוי קבלה מבוקר בתעשייה ישראלית?
מקובל לנעול תרחיש מדוד בן ארבעה עד שמונה שבועות סביב תא או מסלול מוגדר מראש, עם מדידת זמינות, איכות מעברים והתערבויות מפעיל לפני פריסה רחבה.
איך משלבים דרישת אבטחה ותעשייתיות ללא תשתית Wi-Fi אחידה?
אפשר להגדיר איסוף לוגים מקומי על גבי בקר תעשייתי או לחבר את הצי לרשת ארגונית מופרדת, כך שהתנועה נמשכת גם במסדרונות מתכתיים בעלי מיסוך.
רוצים למפות את עמדות הצוואר-בקבוק במפעל?
שתפו את גובה המדרגות, משקלי המשטחים ודרישות הרציפות במשמרת כדי להתאים תצורת ניסוי ממוקדת.