
הנדסת מו״פ ותוכנה
לחברי סגל אקדמי, מהנדסי רובוטיקה וצוותי אלגוריתמיקה שמגדירים תשתית Embodied AI חדשה.
הקמת מעבדת מחקר ובינה מגולמת: ממשקי ROS2, כלי SDK וארכיטקטורת Sim-to-Real
המדריך הטכני לחוקרים, רכזי מעבדות ומהנדסי תוכנה שבונים עמדת ניסוי על חומרה דו-רגלית וארבע-רגלית: סביבת פיתוח, כוח עיבוד, ידיים ומניעת תקלות.
ארבעת עמודי התשתית במעבדה
הצלחת ניסויים בחומרה אמיתית נקבעת בהזמנת מהדורת מחקר פתוחה (כגון EDU או תצורות TK פתוחות) מיום ראשון, בבחירת יחידת מחשוב מקומית מתאימה להרצת בקרי מדיניות, בהטמעת שכבת סימולציה בטוחה לפני שחרור למפרקי המציאות, ובבניית מתלה רשת ועצירת חירום בעמדת הניסוי.
סביבת מפתחים נקייה: הפרדת שכבות בין סימולציה לשלדה הפיזית
כמעט כל קבוצת מחקר המפתחת בקרי שיווי משקל או מודלי שפה-חזון-פעולה (VLA) נתקלת בפער המעבר מהסימולטור אל הברזל האמיתי (Sim-to-Real). צמצום הפער דורש תאימות בין קובצי URDF והגאומטריה בסימולציה לבין מצבי המפרקים, תדירות הדגימה והשהיית התקשורת על הפלטפורמה בפועל.
בפרויקטים משותפים בארץ מוודא צוות ההנדסה שדגם המחקר מגיע עם גישה תקינה לממשקי ROS2, חבילות Python ו-C++, וכבל הזנת תקשורת מהיר למחשב העבודה של החוקרים לפני שליפת סרגל הכלים הראשון.
בחירת כוח עיבוד מובנה, ידיים דקסטריות ועמדת איסוף נתונים
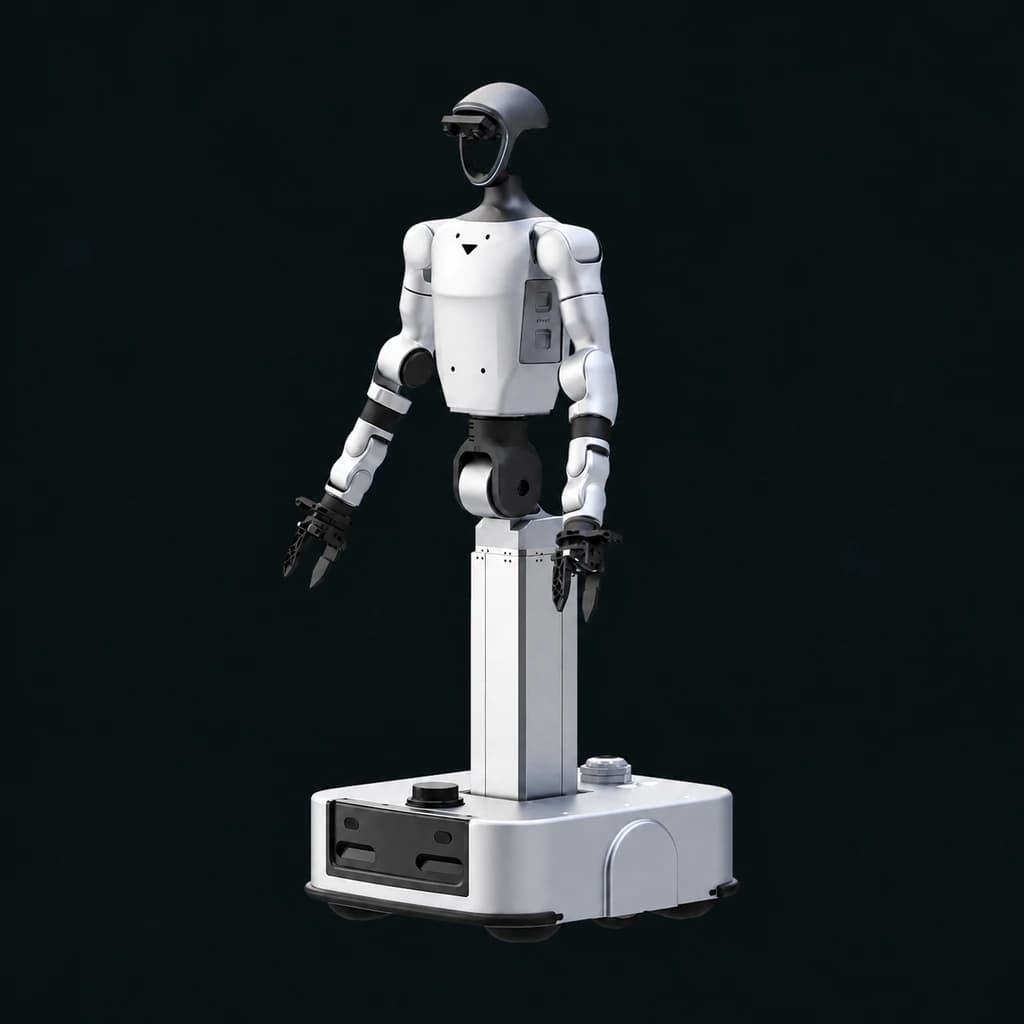
לא כל ניסוי נזקק לאותו ארכיטקטורת חומרה. במחקרי קואורדינציית ידיים וחפצים שולחניים, פלטפורמה דמוית G1-D במשקל של כ-90 קילוגרם עם עמוד מתרומם מאפשרת לצבור מאות הדגמות בטוחות במהירות. כשנדרשים תנועת פלג גוף עליון ועמידת רגליים דינמית, G1, R1 בגרסת הפיתוח, H2 או Walker Tienkung תופסים את קדמת הבמה.
מבחינת אצבעות וחישה, בחירה ב-Dex5-1 עם 20 דרגות חופש או בדגם הלחץ Dex5-1P מכניסה למעבדה שכבת מישוש מדויקת, בעוד הוספת מודול Orin בהספק מתאים מחליפה צורך בהזרמת מחשוב על גבי רשת אלחוטית רווית שגיאות.
שגרת בטיחות, תחזוקת מפרקים ותפקיד המעטפת המקומית של ידע
רובוט בגודל אדם עם מנועים חזקים כגון H1 או H2 מפתח מומנט גבוה בזמן נפילה או פקודה שגויה. חיוני להגדיר בחלל הניסוי רצפה סופגת חבטות, מתקן קשירה עילית בטיחותי ומתג עצירה אלחוטי בהישג ידם של שני חוקרים.
כאשר המעבדה מבקשת לאחד את זרימת הנתונים, לתעד תקלות או לבנות ממשקי הפעלה למרצים וסטודנטים, חטיבת התוכנה בחברת ידע תחת רובוטרון מסייעת ביצירת שכבת ניהול ובקרה התואמת את פרוטוקולי הרשת והאבטחה של המוסד האקדמי.
בירורים טכניים של צוותי מו״פ ואקדמיה
מה קורה כשחוקר מזמין בטעות דגם Base במקום EDU לפיתוח ROS2?
בדגמי בסיס רבות מהפקודות הנמוכות למנועים וליציאות חיישני הגולמי נעולות לקריאה בלבד או מוגבלות להפעלה בשלט. חשוב לעגן בכתב הכמויות את קוד ה-EDU כדי להבטיח גישה מלאה לתוכנה.
אילו רכיבי חישה עדיפים עבור משימות מישוש ואחיזת עצמים רכים?
כאשר הניסוי דורש פידבק כוח באצבעות מעבר לתכנון גאומטרי, משלבים גרסה כמו Dex5-1P המכילה 94 חיישני לחץ בקצב תקשורת USB מהיר של 1000Hz.
האם איסוף הדאטה וה-Teleoperation חייבים להתחיל על דמות אנושית הולכת?
ממש לא: צוותים רבים מקצרים עקומת למידה באמצעות עמדה יציבה בעלת עמוד הרמה כמו G1-D להקלטת משימות ידיים ובישול מדיניות, ורק לאחר מכן מרחיבים להליכה מלאה.
איך מגינים על שלדה בעלת מומנט גבוה בהרצת מודל למידה חדש?
לפני כל בדיקה ראשונה על הרצפה מגדירים תקרת מומנט בקושחה, מבצעים הרצה מוקדמת בסימולטורים דוגמת Isaac Sim או MuJoCo, ומחברים את הרובוט לעגורן תקרה או מתקן תלייה ייעודי.
מתכננים רכש שנתי של מעבדת בינה מגולמת?
עברו איתנו על דרישות האלגוריתמים, כוח המחשוב הנדרש ותקן החשמל והבטיחות בפקולטה להבטחת זמינות מלאה לפיתוח.